خلاصه ۳ خطی
فهرست مطالب11 بخش
- چرخ ربات چه چیزهایی را تعیین میکند؟
- قطر چرخ: سرعت در برابر نیروی کشش
- مثال عددی با چرخها و موتورهای ایکانو
- قطر چرخ چقدر گشتاور بیشتر میخواهد؟
- چسبندگی: چرا چرخ سر میخورد؟
- چرخ مناسب سرامیک، پارکت و چمن مصنوعی
- سطح سرامیکی
- سطح پارکت یا چوبی
- سطح چمن مصنوعی
- جدول راهنمای انتخاب بر اساس سطح
- انواع چرخ ربات و کاربرد هر کدام
- اتصال چرخ به شفت موتور
- چرخ هرزگرد و تراز بودن شاسی
- چرخهای موجود در ایکانو (طبق مشخصات کالا)
- اشتباهات رایج در انتخاب چرخ ربات
- سؤالات متداول
- قطر چرخ ربات چه تأثیری روی سرعت دارد؟
- برای حرکت ربات روی سرامیک چه چرخی مناسب است؟
- برای چمن مصنوعی چه چرخی بهتر است؟
- چطور بفهمم چرخ به شفت موتور میخورد؟
- چرخ هرزگرد چیست و چه ارتفاعی باید داشته باشد؟
- جمعبندی
- قطر چرخ سرعت و نیروی کشش را با هم عوض میکند: سرعت v = π × D × n ÷ 60 با قطر زیاد میشود، ولی با همان موتور نیروی چرخ روی زمین (F = τ ÷ r) به همان نسبت کم میشود.
- روی سرامیک و سطح صیقلی، روکش لاستیکی آجدار و وزن کافی روی چرخهای محرک لازم است. روی پارکت چرخ نرم و بدون لبهی تیز، و روی چمن مصنوعی چرخ بزرگتر با آج عمیق بهتر جواب میدهد.
- قبل از خرید، قطر سوراخ چرخ و شکل شفت موتور را مقایسه کنید و ارتفاع چرخ هرزگرد را با ارتفاع محور چرخها تراز کنید تا ربات کج نشود.
چرخ آخرین حلقهی زنجیرهی حرکت ربات است. موتور و گیربکس هر قدر هم خوب انتخاب شده باشند، اگر چرخ روی سطح سر بخورد، به شفت درست بسته نشود یا قطرش با دور موتور جور نباشد، ربات یا کند و بیجان حرکت میکند یا آنقدر تند است که کنترل نمیشود. در این راهنمای ایکانو اول اثر قطر چرخ را با فرمول و مثال عددی نشان میدهیم، بعد چرخ مناسب سه سطح رایج، یعنی سرامیک، پارکت و چمن مصنوعی را بررسی میکنیم و در آخر به اتصال چرخ به شفت و تراز کردن چرخ هرزگرد میرسیم. فرمولها فیزیک پایهاند و مشخصات چرخها و موتورها از صفحهی همان محصول در ایکانو آمده است.
چرخ ربات چه چیزهایی را تعیین میکند؟
انتخاب چرخ فقط ظاهر ربات را عوض نمیکند. چهار چیز مستقیماً به چرخ بستگی دارد:
- سرعت خطی: با یک دور موتور ثابت، چرخ بزرگتر در هر دور مسافت بیشتری طی میکند.
- نیروی کشش: گشتاور موتور در شعاع چرخ به نیرو روی زمین تبدیل میشود. هرچه شعاع بیشتر، نیرو کمتر.
- چسبندگی (Traction): اینکه آن نیرو واقعاً به زمین منتقل شود یا چرخ بچرخد و سر بخورد، به جنس و آج روکش، جنس سطح و وزنی که روی چرخهای محرک است بستگی دارد.
- دقت و تعادل: لقی چرخ روی شفت، تاب داشتن چرخ و ارتفاع نامساوی چرخ هرزگرد باعث انحراف مسیر میشوند. این موضوع در ربات مسیریاب که سنسورش باید فاصلهی ثابتی از زمین داشته باشد، اهمیت بیشتری دارد.
قطر چرخ: سرعت در برابر نیروی کشش
رابطهی سرعت خطی ربات با قطر چرخ و دور موتور ساده است:
v = π × D × n ÷ 60
که در آن v سرعت بر حسب متر بر ثانیه، D قطر چرخ بر حسب متر و n دور خروجی گیربکس بر حسب دور در دقیقه (RPM) است. در طرف دیگر، نیرویی که هر چرخ به زمین وارد میکند برابر F = τ ÷ r است، یعنی گشتاور شفت تقسیم بر شعاع چرخ. پس اگر قطر چرخ را دو برابر کنید، سرعت دو برابر میشود ولی با همان موتور، نیروی کشش نصف میشود.
مثال عددی با چرخها و موتورهای ایکانو
جدول زیر سرعت تقریبی ربات را برای چرخهای موجود در ایکانو با دو موتور گیربکس زرد ۶ ولتی حساب میکند. دور ۳۰ و ۲۷۰ همان عددی است که در نام محصول آمده. دور واقعی زیر بار کمتر است، پس سرعت واقعی هم کمی کمتر از جدول میشود.
| چرخ | قطر | سرعت با موتور ۲۷۰ دور | سرعت با موتور ۳۰ دور |
|---|---|---|---|
| چرخ کویر اسپرت ۳٫۵ سانتیمتری | ۳۵ میلیمتر | حدود ۰٫۴۹ متر بر ثانیه | حدود ۰٫۰۵۵ متر بر ثانیه |
| چرخ کویر اسپرت ۵ سانتیمتری | ۵۰ میلیمتر | حدود ۰٫۷۱ متر بر ثانیه | حدود ۰٫۰۷۹ متر بر ثانیه |
| چرخ آجدار داکار | ۵۳ میلیمتر | حدود ۰٫۷۵ متر بر ثانیه | حدود ۰٫۰۸۳ متر بر ثانیه |
| چرخ بوش فلزی ۷۰ میلیمتری | ۷۰ میلیمتر | حدود ۰٫۹۹ متر بر ثانیه | حدود ۰٫۱۱ متر بر ثانیه |
| چرخ بوش فلزی ۱۰۰ میلیمتری | ۱۰۰ میلیمتر | حدود ۱٫۴۱ متر بر ثانیه | حدود ۰٫۱۶ متر بر ثانیه |
عددها نشان میدهند چرا برای ربات مسیریاب معمولاً موتور پردور با چرخ کوچک تا متوسط انتخاب میشود. با موتور گیربکس زرد ۲۷۰ دور و چرخ ۵۳ میلیمتری، ربات حدود ۰٫۷۵ متر بر ثانیه میرود که برای شروع کار سریع است. برای بالابر، ربات سنگین یا حرکت آرام و دقیق، موتور گیربکس زرد ۳۰ دور مناسبتر است.
قطر چرخ چقدر گشتاور بیشتر میخواهد؟
در راهنمای انتخاب موتور و گیربکس برای رباتی ۱٫۵ کیلوگرمی روی شیب ۱۰ درجه با شتاب ۰٫۵ متر بر مجذور ثانیه، نیروی لازم را حدود ۳٫۳ نیوتن حساب کردیم، یعنی حدود ۱٫۶۵ نیوتن برای هر یک از دو چرخ محرک. گشتاور لازم هر چرخ با شعاع چرخ زیاد میشود:
| قطر چرخ | شعاع | گشتاور لازم هر چرخ (τ = F × r) |
|---|---|---|
| ۳۵ میلیمتر | ۱۷٫۵ میلیمتر | حدود ۰٫۰۲۹ نیوتنمتر |
| ۵۳ میلیمتر | ۲۶٫۵ میلیمتر | حدود ۰٫۰۴۴ نیوتنمتر |
| ۷۰ میلیمتر | ۳۵ میلیمتر | حدود ۰٫۰۵۸ نیوتنمتر |
| ۱۰۰ میلیمتر | ۵۰ میلیمتر | حدود ۰٫۰۸۳ نیوتنمتر |
این عددها بدون اصطکاک غلتشی و ناهمواری سطحاند. در عمل، بهخصوص روی چمن مصنوعی، حاشیهی جدی بگذارید. اگر چرخ بزرگتر لازم دارید، موتوری با دور کمتر و گشتاور بیشتر انتخاب کنید تا هم سرعت معقول بماند و هم موتور زیر بار نماند.
چسبندگی: چرا چرخ سر میخورد؟
بیشترین نیرویی که چرخ میتواند بدون سر خوردن به زمین منتقل کند، تقریباً برابر ضریب اصطکاک بین روکش و سطح ضرب در نیروی عمودی روی همان چرخ است. نتیجهی عملی این رابطه سه نکته است:
- اگر موتور نیرویی بیشتر از این حد بدهد، چرخ در جا میچرخد. موتور قویتر این مشکل را حل نمیکند.
- وزن ربات باید بیشتر روی چرخهای محرک باشد. اگر باتری را بالای چرخ هرزگرد بگذارید، چرخهای محرک سبک میشوند و در شروع حرکت و دور زدن سر میخورند.
- جنس و آج روکش، ضریب اصطکاک را عوض میکند. روکش لاستیکی معمولاً از پلاستیک سخت چسبندگی بیشتری دارد. ضریب اصطکاک دقیق به ترکیب روکش و سطح بستگی دارد و عدد عمومی قابلاعتمادی برای آن وجود ندارد، پس روی سطح واقعی مسابقه یا محل کار تست کنید.
چرخ مناسب سرامیک، پارکت و چمن مصنوعی
سطح سرامیکی
سرامیک صاف و صیقلی است و چرخ پلاستیکی سخت روی آن بهراحتی سر میخورد، بهخصوص اگر گردوخاک روی سطح باشد. روکش لاستیکی آجدار مثل چرخ داکار ۵۳ میلیمتری انتخاب بهتری است. طبق مشخصات این محصول، روکش آن PVC لاستیکی و پهنایش ۲۸ میلیمتر است. پهنای بیشتر سطح تماس را زیاد میکند. تمیز نگه داشتن روکش هم به اندازهی جنس آن مهم است.
سطح پارکت یا چوبی
مشکل اصلی پارکت، حساس بودنش به خراش است. چرخ با روکش نرم و صاف و بدون لبهی تیز انتخاب کنید و وزن ربات را روی چند نقطه پخش کنید تا فشار نقطهای کم شود. چرخ هرزگرد ساچمهای باید تمیز باشد، چون ذرهی گیرکرده در آن روی پارکت خط میاندازد.
سطح چمن مصنوعی
الیاف چمن مقاومت غلتشی زیادی دارند و چرخ کوچک بین آنها فرو میرود. چرخ با قطر بیشتر و آج عمیقتر راحتتر عبور میکند. چرخهای بادی و فومی هم بهخاطر جذب ضربه روی سطح ناهموار مناسباند، ولی در ایکانو موجود نیستند. یادتان باشد چرخ بزرگتر گشتاور بیشتری میخواهد، پس روی چمن معمولاً موتور با دور کمتر و گیربکس قویتر جواب بهتری میدهد. چرخ هرزگرد ساچمهای کوچک هم روی چمن گیر میکند. اگر میتوانید، ربات را چهارچرخ محرک بسازید.
جدول راهنمای انتخاب بر اساس سطح
| سطح | مشکل اصلی | چرخ پیشنهادی | نکته |
|---|---|---|---|
| سرامیک و موزاییک | لغزش، بهخصوص در شروع حرکت و دور زدن | روکش لاستیکی آجدار، پهنای بیشتر | وزن را روی چرخهای محرک بیندازید و روکش را تمیز نگه دارید |
| پارکت و چوب | خراش و رد چرخ | روکش نرم و صاف، بدون لبهی تیز | چرخ هرزگرد را تمیز نگه دارید |
| چمن مصنوعی | مقاومت غلتشی زیاد و فرو رفتن چرخ | قطر بیشتر، آج عمیق، در صورت امکان چهارچرخ محرک | موتور کمدور و پرگشتاور؛ هرزگرد ساچمهای کوچک گیر میکند |
| پیست مسیریاب (سطح صاف چاپی) | سرعت زیاد و کنترل سخت | چرخ کوچک تا متوسط با روکش چسبنده | ارتفاع سنسور از زمین باید ثابت بماند |
انواع چرخ ربات و کاربرد هر کدام
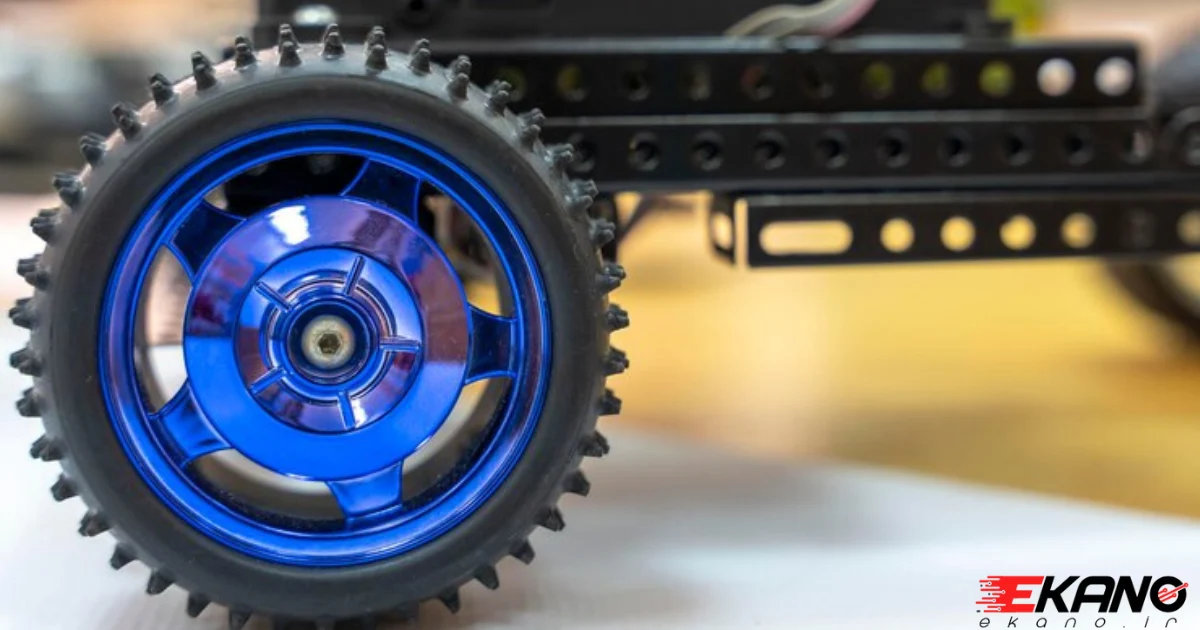
- چرخ پلاستیکی سبک: مثل چرخ کویر اسپرت. طبق مشخصات کالا، مدل ۵ سانتیمتری ۱۷ گرم و مدل ۳٫۵ سانتیمتری ۱۵ گرم وزن دارد. برای رباتهای سبک آموزشی و ماشینهای کوچک مناسب است. روی سطح صیقلی، چسبندگیاش از چرخ با روکش لاستیکی کمتر است.
- چرخ با روکش لاستیکی آجدار: مثل چرخ داکار. طبق مشخصات کالا، بدنهی آن پلیپروپیلن است، روکش PVC لاستیکی به ضخامت ۲ میلیمتر دارد و تا ۸ کیلوگرم بار را تحمل میکند. برای مسیریاب و ربات آموزشی روی سرامیک انتخاب خوبی است.
- چرخ با بوش فلزی: در سه قطر ۵۰، ۷۰ و ۱۰۰ میلیمتر. طبق مشخصات کالا، سوراخ بوش ۴ میلیمتر و پهنا ۲۰ میلیمتر است و شفت با پیچ روی بوش محکم میشود. برای رباتهای سنگینتر و موتورهایی که شفت گرد یا D شکل با قطر مناسب دارند، اتصال مطمئنتری میدهد.
- چرخ بادی و فومی: ضربه و لرزش را جذب میکنند و برای فضای باز و سطح ناهموار مناسباند. چرخ بادی به باد کردن دورهای نیاز دارد و چرخ فومی سبکتر و کمدردسرتر است.
- چرخ اُمنی و مکانوم: دور تا دور این چرخها غلتکهای کوچک آزاد هست. در چرخ اُمنی غلتکها عمود بر جهت چرخشاند و در چرخ مکانوم با زاویه نصب شدهاند. با کنترل جداگانهی هر موتور، ربات میتواند به پهلو یا مورب حرکت کند. این چرخها روی سطح صاف بهترین کارایی را دارند، روی چمن و سطح نرم ضعیفاند و کنترل پیچیدهتری میخواهند.
- چرخ هرزگرد (Caster): موتور ندارد و فقط تکیهگاه سوم ربات دوچرخ است. ایکانو دو مدل ساچمهای دارد: قطر ۱۰ میلیمتر و قطر ۱۴ میلیمتر.
اتصال چرخ به شفت موتور
بیشتر مشکلات «چرخ لق است» یا «چرخ روی شفت هرز میچرخد» از جور نبودن سوراخ چرخ و شفت موتور است. قبل از خرید این سه مورد را چک کنید:
- قطر و شکل شفت: شفت را با کولیس اندازه بگیرید و ببینید گرد است، یک طرفش تخت است (D شکل) یا دو طرفش تخت است. سوراخ چرخ باید با همین شکل جور باشد.
- قطر سوراخ چرخ: طبق مشخصات کالا، سوراخ چرخ داکار ۲٫۵ میلیمتر و از نوع «کونیکخور» است و سوراخ چرخهای بوش فلزی ۴ میلیمتر. برای چرخ کویر، قطر سوراخ در مشخصات کالا نیامده است. پس قبل از خرید با موتور خود مقایسه کنید یا از پشتیبانی بپرسید.
- روش محکم کردن: چرخ پرسی فقط با فشار روی شفت مینشیند و برای ربات سبک کافی است. بوش فلزی با پیچ، زیر بار و ضربه بهتر میماند. برای سروو موتور از بازوی (هورن) خود سروو یا براکت مخصوص استفاده کنید.
بعد از نصب، ربات را روی میز بگذارید و چرخها را بچرخانید. چرخی که تاب دارد یا روی شفت جلو و عقب میرود، مسیر ربات را کج میکند. برای بستن موتور به بدنه هم از بست و شاسی مناسب استفاده کنید، مثل شاسی پلاستیکی مخصوص گیربکس زرد یا شاسی فلزی ربات.
چرخ هرزگرد و تراز بودن شاسی
در ربات دوچرخ، چرخ هرزگرد باید ارتفاعی داشته باشد که شاسی تقریباً افقی بماند. ارتفاع محور چرخهای محرک از زمین تقریباً برابر شعاع چرخ است، یعنی برای چرخ ۵۳ میلیمتری حدود ۲۶٫۵ میلیمتر. حالا این عدد را با ارتفاع نصب موتور روی شاسی و طول هرزگرد مقایسه کنید. طبق مشخصات کالا، طول هرزگرد ۱۰ میلیمتری ۵۳ میلیمتر و طول هرزگرد ۱۴ میلیمتری ۶۱ میلیمتر است. اگر اختلاف زیاد است، با اسپیسر یا عوض کردن محل نصب جبرانش کنید.
شاسی کج دو مشکل دارد. اول اینکه فاصلهی سنسورهای زیر ربات تا زمین عوض میشود و ربات مسیریاب خط را بد تشخیص میدهد. دوم اینکه وزن بیش از حد روی هرزگرد یا روی چرخهای محرک میافتد. هرزگرد بزرگتر روی سطح ناهموار راحتتر حرکت میکند.
چرخهای موجود در ایکانو (طبق مشخصات کالا)
| چرخ | قطر | پهنا | سوراخ یا اتصال | جنس |
|---|---|---|---|---|
| کویر اسپرت ۳٫۵ سانتیمتری | ۳۵ میلیمتر | ذکر نشده | ذکر نشده | پلاستیکی، ۱۵ گرم |
| کویر اسپرت ۵ سانتیمتری | ۵۰ میلیمتر | ذکر نشده | ذکر نشده | پلاستیکی، ۱۷ گرم |
| داکار آجدار | ۵۳ میلیمتر | ۲۸ میلیمتر | ۲٫۵ میلیمتر، کونیکخور | بدنهی پلیپروپیلن، روکش PVC لاستیکی |
| بوش فلزی ۵۰ میلیمتری | ۵۰ میلیمتر | ۲۰ میلیمتر | ۴ میلیمتر، بوش با پیچ | پلاستیک با بوش فولادی |
| بوش فلزی ۷۰ میلیمتری | ۷۰ میلیمتر | ۲۰ میلیمتر | ۴ میلیمتر | پلاستیک با بوش فلزی |
| بوش فلزی ۱۰۰ میلیمتری | ۱۰۰ میلیمتر | ۲۰ میلیمتر | ۴ میلیمتر | پلاستیک با بوش فلزی |
همهی چرخها را در دستهی چرخ ربات و بقیهی قطعات مکانیکی را در دستهی رباتیک و قطعات مکانیک ببینید.
اشتباهات رایج در انتخاب چرخ ربات
| اشتباه | نتیجه | راه درست |
|---|---|---|
| چرخ بزرگ روی موتور کمگشتاور | ربات در شیب یا روی چمن میایستد و موتور داغ میشود | گشتاور لازم را با شعاع چرخ حساب کنید یا موتور کمدورتر بگیرید |
| چرخ پلاستیکی سخت روی سرامیک | لغزش در شروع حرکت و دور زدن | روکش لاستیکی آجدار و وزن بیشتر روی چرخهای محرک |
| خرید چرخ بدون مقایسه با شفت موتور | چرخ لق است یا اصلاً روی شفت نمینشیند | قطر و شکل شفت و سوراخ چرخ را قبل از خرید مقایسه کنید |
| هرزگرد با ارتفاع نامناسب | شاسی کج، خطای سنسور خط | ارتفاع محور چرخها و هرزگرد را اندازه بگیرید و با اسپیسر تراز کنید |
| دو چرخ یا دو موتور غیرهمسان | ربات مدام به یک طرف میرود | دو چرخ و دو موتور یکسان و در صورت نیاز، تنظیم سرعت جداگانه در برنامه |
| روغن یا گریس روی روکش | از بین رفتن چسبندگی | روانکننده فقط روی محور و یاتاقان، نه روی روکش |
سؤالات متداول
قطر چرخ ربات چه تأثیری روی سرعت دارد؟
سرعت خطی از رابطهی v = π × D × n ÷ 60 به دست میآید. با موتور ۲۷۰ دور، چرخ ۵۳ میلیمتری حدود ۰٫۷۵ متر بر ثانیه و چرخ ۷۰ میلیمتری حدود ۰٫۹۹ متر بر ثانیه سرعت میدهد. ولی با همان موتور، نیروی کشش چرخ بزرگتر به همان نسبت کمتر است.
برای حرکت ربات روی سرامیک چه چرخی مناسب است؟
چرخ با روکش لاستیکی آجدار و پهنای بیشتر، مثل چرخ داکار ۵۳ میلیمتری. وزن ربات را بیشتر روی چرخهای محرک بیندازید و روکش را تمیز نگه دارید، چون گردوخاک روی سرامیک لغزش را بیشتر میکند.
برای چمن مصنوعی چه چرخی بهتر است؟
چرخ با قطر بیشتر و آج عمیقتر، و در صورت امکان ربات چهارچرخ محرک. چون چرخ بزرگتر گشتاور بیشتری میخواهد، موتور کمدورتر با گیربکس قویتر انتخاب کنید. هرزگرد ساچمهای کوچک روی چمن گیر میکند.
چطور بفهمم چرخ به شفت موتور میخورد؟
قطر و شکل شفت را با کولیس اندازه بگیرید و با سوراخ چرخ مقایسه کنید. طبق مشخصات کالا، سوراخ چرخ داکار ۲٫۵ میلیمتر و سوراخ چرخهای بوش فلزی ایکانو ۴ میلیمتر است. اگر قطر سوراخ در مشخصات چرخ نیامده، قبل از خرید از پشتیبانی بپرسید.
چرخ هرزگرد چیست و چه ارتفاعی باید داشته باشد؟
چرخ هرزگرد چرخ آزاد بدون موتور است که تکیهگاه سوم ربات دوچرخ میشود. ارتفاعش باید طوری باشد که شاسی افقی بماند. ارتفاع محور چرخهای محرک تقریباً برابر شعاع چرخ است. این عدد را با طول هرزگرد و محل نصب موتور مقایسه کنید.
جمعبندی
اول سرعت دلخواه ربات را مشخص کنید و با فرمول v = π × D × n ÷ 60 قطر چرخ و دور موتور را به هم برسانید. بعد گشتاور لازم را با شعاع همان چرخ حساب کنید و حاشیه بگذارید. سپس روکش را بر اساس سطح انتخاب کنید: آجدار و لاستیکی برای سرامیک، نرم و صاف برای پارکت و بزرگ و آجدار برای چمن مصنوعی. در آخر سوراخ چرخ را با شفت موتور مقایسه و هرزگرد را تراز کنید. برای رباتهای آموزشی، چرخ داکار با موتور گیربکس زرد، هرزگرد ۱۴ میلیمتری و شیلد درایور L293D شروع خوبی است. برای انتخاب باتری و منبع هم راهنمای انتخاب منبع تغذیه و برای آشنایی با بقیهی قطعات راهنمای ماژولهای رباتیک را ببینید.
ایکانو در اصفهان امکان تحویل حضوری سفارش را هم دارد. اگر در اصفهان هستید، میتوانید سفارش خود را حضوری تحویل بگیرید.