قیمت و موجودی تمامی کالاها به‌روز است.

راهنمای انتخاب موتور و گیربکس مناسب برای ربات با محاسبه‌ی دور و گشتاور

موتور و گیربکس مناسب ربات

خلاصه ۳ خطی برای انتخاب موتور ربات، دو عدد لازم است: دور خروجی (از سرعت دلخواه و قطر چرخ: n = 60v ÷ πD) و گشتاور (از وزن، شیب و شتاب: τ = F × r). گیربکس دور را به نسبت تبدیل کم و گشتاور را تقریباً به همان نسبت (منهای تلفات) زیاد می‌کند: τ … ادامه

انتخاب چرخ ربات مناسب برای سرامیک، پارکت و چمن مصنوعی: قطر، جنس و اتصال

چرخ ربات

خلاصه ۳ خطی قطر چرخ سرعت و نیروی کشش را با هم عوض می‌کند: سرعت v = π × D × n ÷ 60 با قطر زیاد می‌شود، ولی با همان موتور نیروی چرخ روی زمین (F = τ ÷ r) به همان نسبت کم می‌شود. روی سرامیک و سطح صیقلی، روکش لاستیکی آجدار و … ادامه

راهنمای خرید سنسور حرکتی؛ کدام نوع برای پروژه‌ی شما مناسب است؟

راهنمای خرید سنسور حرکتی؛ کدام نوع برای پروژه‌ی شما مناسب است؟

خلاصه ۳ خطی «سنسور حرکتی» چند خانواده‌ی متفاوت است: تشخیص حضور انسان (PIR و رادار مایکروویو)، تشخیص نزدیک شدن دست یا جسم (مادون قرمز بازتابی و اولتراسونیک) و تشخیص حرکت خود دستگاه (لرزش، ضربه و شیب). برای روشن کردن چراغ اتاق یا دزدگیر، PIR یا مایکروویو مثل HW-MS03؛ برای روشن کردن نوار LED کابینت با … ادامه

بهترین ماژول‌های رباتیک برای پروژه‌های الکترونیکی

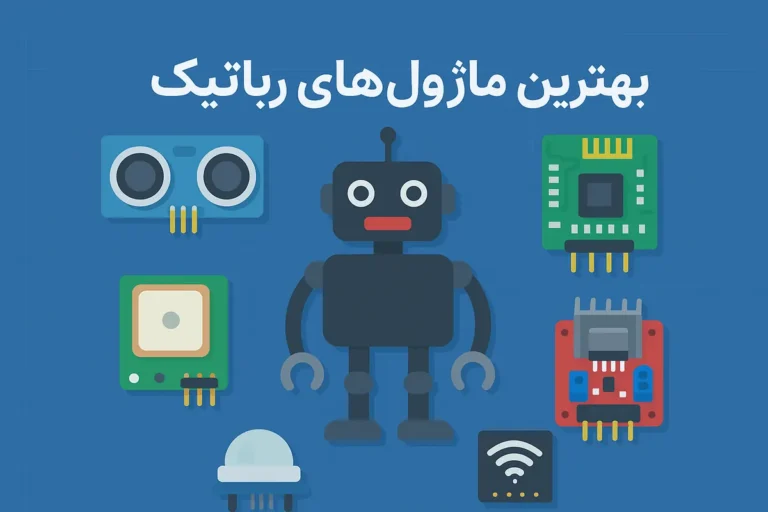
بهترین ماژول‌های رباتیک برای پروژه‌های الکترونیکی | ایکانو

خلاصه ۳ خطی هر ربات از پنج بخش ساخته می‌شود: مغز (میکروکنترلر مثل ESP32 یا آردوینو)، حس‌گرها (فاصله، خط، شتاب، گاز)، درایور موتور، ارتباط بی‌سیم و تغذیه. بسته‌ی شروع رایج: ESP32 + سنسور فاصله SRF05 + سنسور خط TCRT5000 + درایور L293D برای موتورهای DC + ماژول شارژ TP4056 با باتری 18650 + مبدل کاهنده … ادامه