خلاصه ۳ خطی
فهرست مطالب13 بخش
- پاسخ کوتاه: کدام گزینه برای پروژهی شما مناسب است؟
- چرا موتور را مستقیم به پایهی آردوینو وصل نکنیم؟
- مدار پایه: ماسفت N-Channel در سمت منفی موتور
- ولتاژ گیت: مهمترین نکته در انتخاب ماسفت برای آردوینو
- گرما را حساب کنید، نه حدس بزنید
- وقتی ماسفت لاجیکلول نیست: راندن گیت با ۱۰ تا ۱۲ ولت
- Qg و سرعت کلیدزنی: چرا ماسفت بزرگتر همیشه بهتر نیست
- دیود هرزگرد و حذف نویز موتور
- چرخش در دو جهت: L293D و محدودیتهایش
- منبع تغذیهی موتور
- خطاهای رایج و راهحل
- سؤالات متداول
- آیا IRFZ44N با آردوینو کار میکند؟
- برای موتور گیربکس زرد، ماسفت بهتر است یا L293D؟
- دیود هرزگرد موتور را چطور ببندم؟
- چرا ماسفت با PWM داغ میشود؟
- آیا ESP32 میتواند ماسفت را مستقیم روشن کند؟
- جمعبندی
- برای روشن و خاموش کردن و کنترل سرعت موتور DC در یک جهت، یک ماسفت N-Channel در سمت منفی موتور (Low-side) بهاضافهی دیود هرزگرد کافی است. برای چرخش در دو جهت، درایور پل H مثل L293D لازم است.
- IRFZ44N، IRF540 و IRF3205 لاجیکلول نیستند. طبق دیتاشیت، RDS(on) آنها فقط در ولتاژ گیت ۱۰ ولت تضمین شده است. پس با ۵ ولت آردوینو یا ۳٫۳ ولت ESP32 ممکن است نیمهروشن بمانند و داغ شوند.
- برای فرمان مستقیم با ۵ ولت، ماسفتی بگیرید که RDS(on) آن در ۴٫۵ ولت هم در دیتاشیت آمده باشد، مثل IRLR2908. یا گیت ماسفت معمولی را با یک طبقهی ترانزیستوری از تغذیهی ۱۰ تا ۱۲ ولت برانید.
اگر میخواهید یک موتور DC را با آردوینو یا ESP32 روشن و خاموش کنید یا سرعتش را با PWM تغییر دهید، به یک کلید الکترونیکی بین موتور و منبع تغذیه نیاز دارید. سه گزینهی رایج داریم: ماسفتهای قدرت مثل IRFZ44N و IRF540، ماسفتهای لاجیکلول، و درایورهای آماده مثل L293D. در این مقاله با اعداد دیتاشیت رسمی Infineon، Vishay و Texas Instruments میگوییم کدام گزینه برای کدام موتور مناسب است، چرا ماسفت گاهی با آردوینو داغ میشود و مدار درست چه قطعههایی دارد. اگر با پایهها و کارکرد ماسفت آشنا نیستید، اول ماسفت چیست را بخوانید.
پاسخ کوتاه: کدام گزینه برای پروژهی شما مناسب است؟
| گزینه | جهت چرخش | فرمان مستقیم با ۵ ولت؟ | مناسب برای |
|---|---|---|---|
| IRLR2908 (DPAK، لحیمی سطحی) | یک جهت | بله، RDS(on) در ۴٫۵ ولت تعریف شده است | موتورهای چند آمپری با آردوینو، روی برد مدار چاپی |
| IRLML2803 (SOT-23) | یک جهت | بله، RDS(on) در ۴٫۵ ولت تعریف شده است | موتورهای خیلی کوچک، ویبره، فن کوچک |
| IRFZ44N (TO-220) | یک جهت | تضمینشده نیست؛ درایور گیت ۱۰ تا ۱۲ ولت لازم است | موتورهای ۱۲ ولتی پرجریان |
| IRF3205 (TO-220) | یک جهت | تضمینشده نیست؛ درایور گیت لازم است | جریانهای خیلی زیاد، کمترین گرما |
| IRF540 (TO-220) | یک جهت | تضمینشده نیست؛ درایور گیت لازم است | ولتاژهای تا ۱۰۰ ولت با جریان متوسط |
| شیلد L293D آردوینو | دو جهت | بله، ورودیها سازگار با TTL هستند | ربات آموزشی با موتور گیربکس زرد، تا ۶۰۰ میلیآمپر برای هر موتور |
اگر موتور فقط باید روشن و خاموش شود یا سرعتش کم و زیاد شود (فن، پمپ کوچک، نوار نقالهی آموزشی)، ماسفت سادهترین و کمتلفاتترین راه است. اگر موتور باید عقب و جلو برود (چرخ ربات)، درایور پل H لازم است. یک ماسفت تنها نمیتواند جهت را عوض کند.
چرا موتور را مستقیم به پایهی آردوینو وصل نکنیم؟
طبق دیتاشیت Microchip، حداکثر مطلق جریان هر پایهی ATmega328P (تراشهی آردوینو UNO و نانو) ۴۰ میلیآمپر است. ولتاژهای خروجی هم فقط تا جریان ۲۰ میلیآمپر (در تغذیهی ۵ ولت) تضمین شدهاند. در ماژول ESP32-WROOM-32D طبق دیتاشیت Espressif، جریان خروجی هر پایه در حداکثر قدرت درایو حدود ۴۰ میلیآمپر است و با فعال شدن پایههای بیشتر تا حدود ۲۹ میلیآمپر کم میشود. حتی کوچکترین موتورهای گیربکس چند صد میلیآمپر جریان میکشند و جریان راهاندازی آنها چند برابر جریان کار است.
مشکل دوم سیمپیچ موتور است. موتور مثل سلف رفتار میکند. وقتی جریانش ناگهان قطع شود، یک ضربهی ولتاژ معکوس میسازد که میتواند پایهی میکروکنترلر یا ترانزیستور را بسوزاند. به همین دلیل همیشه یک کلید (ماسفت یا درایور) و یک دیود هرزگرد بین میکروکنترلر و موتور لازم است. تغذیهی موتور هم باید جدا از تغذیهی برد باشد و فقط زمینها (GND) به هم وصل شوند.
مدار پایه: ماسفت N-Channel در سمت منفی موتور
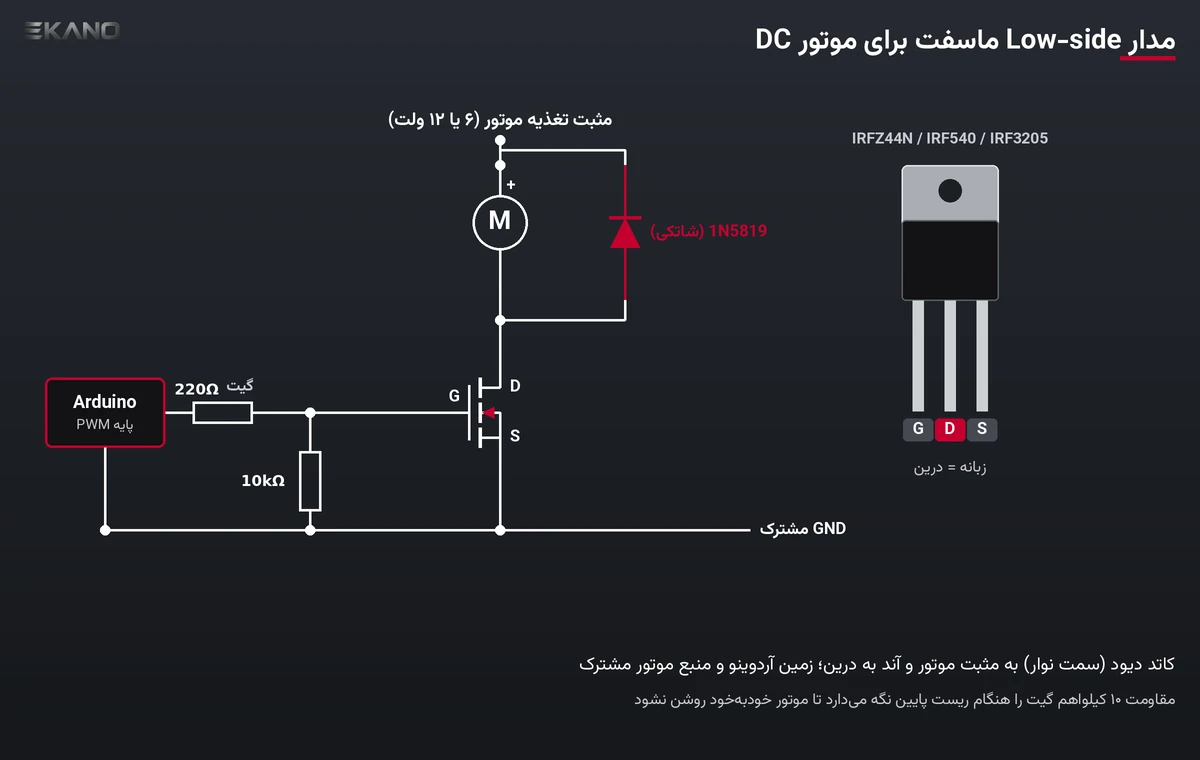
سادهترین مدار برای کنترل یکجهته این است که ماسفت N-Channel بین پایهی منفی موتور و زمین قرار بگیرد:
- موتور: سر مثبت به مثبت منبع تغذیهی موتور (مثلاً ۶ یا ۱۲ ولت) و سر منفی به درین ماسفت وصل میشود.
- سورس ماسفت به زمین مشترک وصل میشود. زمین منبع موتور و زمین آردوینو باید به هم وصل باشند، وگرنه گیت مرجع ولتاژ ندارد.
- گیت از راه یک مقاومت کوچک سری (معمولاً حدود ۱۰۰ تا ۲۲۰ اهم، مثل مقاومت ۲۲۰ اهم) به پایهی PWM آردوینو وصل میشود. این مقاومت جریان لحظهای شارژ گیت را محدود میکند.
- مقاومت پایینکش حدود ۱۰ کیلواهم (مقاومت 10K) بین گیت و سورس قرار میگیرد تا هنگام ریست یا قطع بودن پایه، گیت شناور نماند و موتور خودبهخود روشن نشود.
- دیود هرزگرد بهصورت موازی و برعکس روی موتور بسته میشود: کاتد (سمت نوار) به مثبت تغذیهی موتور و آند به درین. برای PWM دیود شاتکی 1N5819 مناسب است.
در پکیج TO-220 قطعههای IRFZ44N، IRF540 و IRF3205، وقتی نوشته رو به شما و پایهها رو به پایین باشد، ترتیب از چپ گیت، درین و سورس است و زبانهی فلزی به درین وصل است. اگر چند ماسفت روی یک هیتسینک میبندید، زبانهها را با واشر عایق جدا کنید. جزئیات پایهها در جدول معادل ماسفت آمده است.
ولتاژ گیت: مهمترین نکته در انتخاب ماسفت برای آردوینو
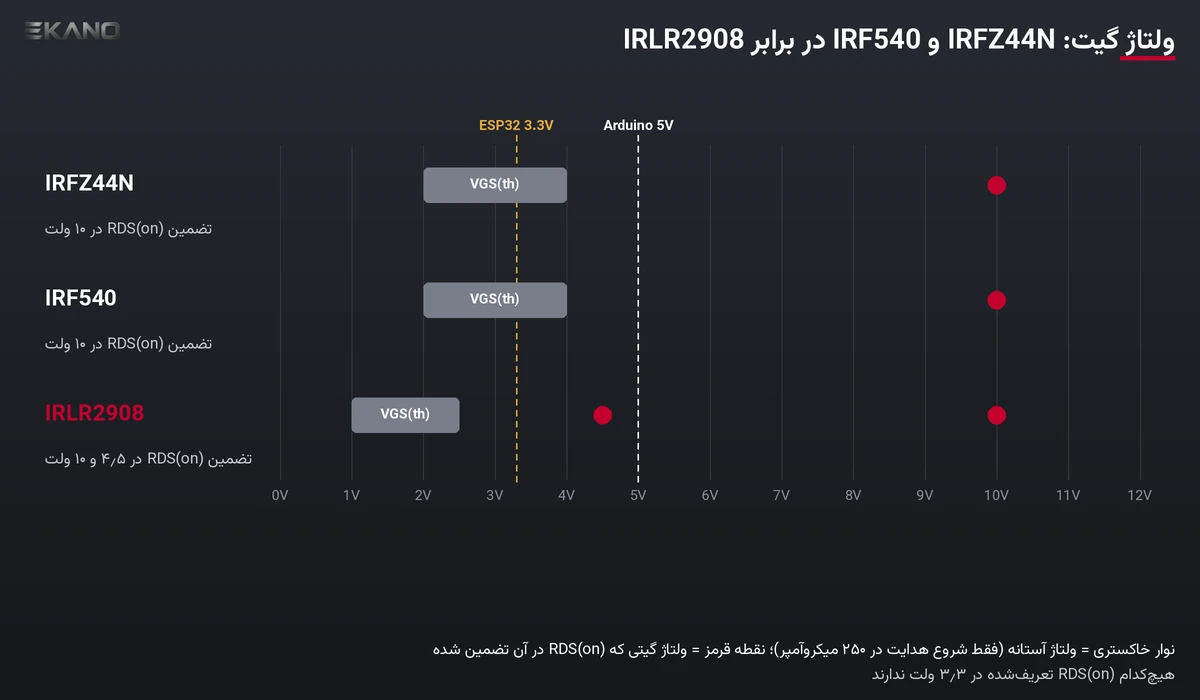
رایجترین اشتباه این است که ولتاژ آستانهی گیت (VGS(th)) را با ولتاژ روشن شدن کامل یکی بدانیم. در دیتاشیت IRFZ44N، ولتاژ آستانه بین ۲ تا ۴ ولت است، ولی این عدد در جریان درین فقط ۲۵۰ میکروآمپر اندازهگیری شده است. یعنی در این ولتاژ ماسفت تازه شروع به هدایت میکند. مقاومت روشن ۱۷٫۵ میلیاهمی فقط در VGS برابر ۱۰ ولت تضمین شده است. اگر یک قطعه آستانهی ۴ ولتی داشته باشد، با ۵ ولت آردوینو فقط نیمهروشن میشود و بیشتر ولتاژ روی خودش میافتد. با ۳٫۳ ولت ESP32 (که طبق دیتاشیت Espressif حداقل ۲٫۶۴ ولت است) ممکن است اصلاً روشن نشود.
جدول زیر اعداد اصلی دیتاشیت پنج ماسفت موجود در ایکانو را نشان میدهد. منابع: دیتاشیت Infineon برای IRFZ44N، IRF3205، IRLR2908 و IRLML2803 و دیتاشیت Vishay برای IRF540.
| ماسفت | VDS | جریان پیوسته در ۲۵ درجه | RDS(on) حداکثر | VGS(th) | Qg حداکثر |
|---|---|---|---|---|---|
| IRFZ44N | 55V | 49A | 17.5mΩ در VGS=10V | 2 تا 4V | 63nC |
| IRF540 | 100V | 28A | 77mΩ در VGS=10V | 2 تا 4V | 72nC |
| IRF3205 | 55V | 110A (محدودیت پکیج 75A) | 8.0mΩ در VGS=10V | 2 تا 4V | 146nC |
| IRLR2908 | 80V | 39A (محدودیت پکیج 30A) | 28mΩ در 10V و 30mΩ در 4.5V | 1 تا 2.5V | 33nC |
| IRLML2803 | 30V | 1.2A در دمای محیط ۲۵ درجه | 0.25Ω در 10V و 0.40Ω در 4.5V | حداقل 1V | 5.0nC |
جریانهای ستون سوم برای دمای بدنهی ۲۵ درجه هستند (بهجز IRLML2803 که برای دمای محیط داده شده) و در عمل با هیتسینک معمولی به آنها نمیرسید. معیار واقعی گرماست، که در بخش بعد حساب میکنیم. حداکثر ولتاژ گیت در IRFZ44N، IRF540، IRF3205 و IRLML2803 برابر ±۲۰ ولت و در IRLR2908 برابر ±۱۶ ولت است. پس اگر گیت را مستقیم از تغذیهی ۲۴ ولتی برانید، ماسفت آسیب میبیند.
برای ESP32 و بردهای ۳٫۳ ولتی، هیچکدام از این پنج قطعه RDS(on) تعریفشده در ۳٫۳ ولت ندارند. یا ماسفتی انتخاب کنید که دیتاشیتش مقاومت روشن را در ۲٫۵ یا ۲٫۷ ولت هم داده باشد، یا از طبقهی درایور بخش بعدی استفاده کنید. فرقهای دیگر این دو برد در مقایسهی ESP32 و آردوینو آمده است.
گرما را حساب کنید، نه حدس بزنید
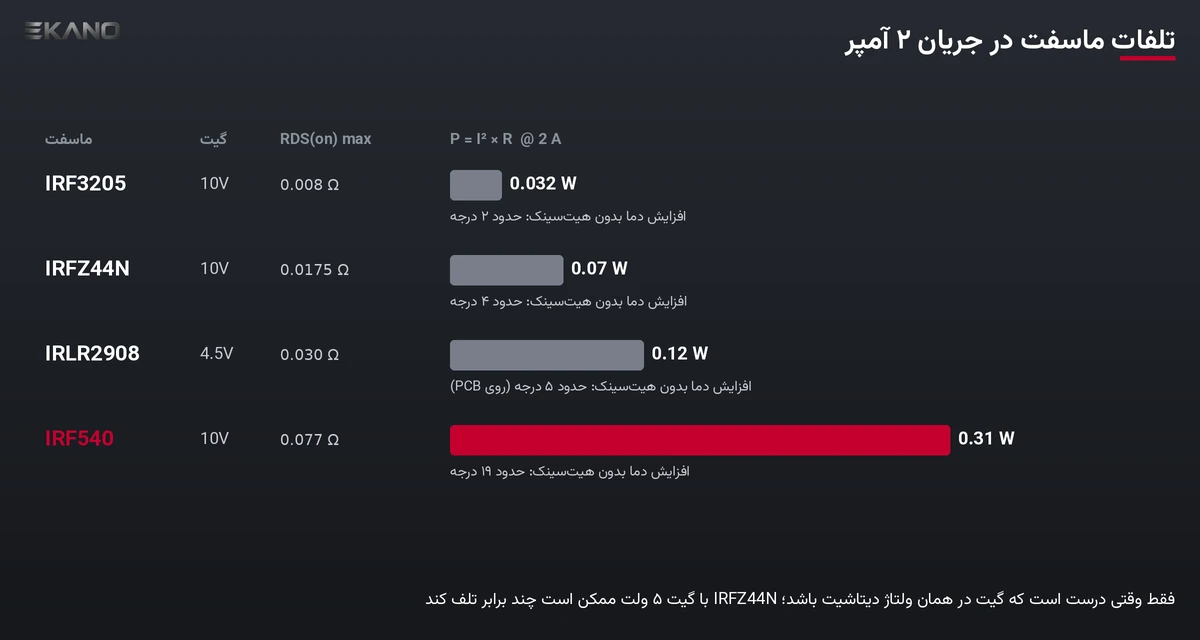
وقتی ماسفت کاملاً روشن است، تلفات آن تقریباً برابر P = I² × RDS(on) است. فرض کنید موتوری ۲ آمپر جریان کار دارد و گیت هر ماسفت در ولتاژی است که دیتاشیت برای RDS(on) آن نوشته است:
| کلید | شرط گیت | تلفات در ۲ آمپر | افزایش دما بدون هیتسینک (تقریبی) |
|---|---|---|---|
| IRF3205 | 10V | 2² × 0.008 = 0.032W | حدود ۲ درجه (RθJA=62°C/W) |
| IRFZ44N | 10V | 2² × 0.0175 = 0.07W | حدود ۴ درجه (RθJA=62°C/W) |
| IRLR2908 | 4.5V (آردوینو) | 2² × 0.030 = 0.12W | حدود ۵ درجه روی برد (RθJA=40°C/W با نصب روی PCB طبق دیتاشیت) |
| IRF540 | 10V | 2² × 0.077 = 0.31W | حدود ۱۹ درجه (RθJA=62°C/W) |
این اعداد حداکثر RDS(on) در دمای پیوند ۲۵ درجهاند. مقاومت روشن با گرم شدن قطعه بیشتر میشود (نمودار Normalized On-Resistance در هر دیتاشیت)، پس کمی حاشیه بگذارید. نکتهی مهمتر این است که این حساب فقط وقتی درست است که گیت در ولتاژ درست باشد. IRFZ44N با گیت ۵ ولتی ممکن است چند برابر این مقدار تلفات داشته باشد. چون دیتاشیت برای آن حالت عددی تضمین نکرده، نمیشود از قبل حسابش کرد.
برای IRLML2803 مثال ۲ آمپری معنی ندارد. حداکثر توان آن در دمای محیط ۲۵ درجه ۵۴۰ میلیوات است. با گیت ۴٫۵ ولتی و جریان ۰٫۵ آمپر، تلفاتش 0.5² × 0.40 = 0.1W است. پس فقط برای موتورهای خیلی کوچک مناسب است.
وقتی ماسفت لاجیکلول نیست: راندن گیت با ۱۰ تا ۱۲ ولت
اگر موتور ۱۲ ولتی دارید و میخواهید از IRFZ44N یا IRF3205 استفاده کنید، گیت را با همان ۱۲ ولت برانید. سادهترین روش یک ترانزیستور BC547 است: پایهی آردوینو با یک مقاومت حدود ۱ کیلواهم به بیس وصل میشود، امیتر به زمین و کلکتور به گیت. یک مقاومت بالاکش هم گیت را به ۱۲ ولت وصل میکند. وقتی پایهی آردوینو صفر است، BC547 خاموش است و گیت از راه مقاومت بالاکش ۱۲ ولت میگیرد. وقتی پایه یک است، BC547 گیت را به زمین میکشد. پس منطق برعکس میشود و باید در برنامه آن را در نظر بگیرید.
مقاومت بالاکش هرچه کوچکتر باشد، گیت سریعتر شارژ میشود ولی جریان بیشتری هدر میرود. برای روشن و خاموش کردن ساده یا PWM با فرکانس کم، این مدار کافی است. برای PWM سریع با جریان زیاد، آیسی درایور گیت مخصوص بهتر است. اگر تغذیهی موتور ۲۴ ولت است، ولتاژ گیت را با تقسیم مقاومتی یا دیود زنر زیر ۲۰ ولت نگه دارید.
Qg و سرعت کلیدزنی: چرا ماسفت بزرگتر همیشه بهتر نیست
گیت ماسفت مثل یک خازن است و برای روشن شدن باید بار الکتریکی Qg به آن برسد. زمان شارژ تقریباً برابر Qg تقسیم بر جریان درایو است. اگر پایهی آردوینو حدود ۲۰ میلیآمپر بدهد:
- IRLML2803 با Qg حداکثر ۵ نانوکولن: حدود ۰٫۲۵ میکروثانیه
- IRLR2908 با Qg حداکثر ۳۳ نانوکولن: حدود ۱٫۷ میکروثانیه
- IRFZ44N با Qg حداکثر ۶۳ نانوکولن: حدود ۳ میکروثانیه
- IRF3205 با Qg حداکثر ۱۴۶ نانوکولن: حدود ۷ میکروثانیه
در هر لبهی PWM، ماسفت این مدت را در حالت نیمهروشن میگذراند و در همین مدت بیشترین گرما را تولید میکند. با PWM فرکانس پایین، این تلفات کم است. ولی اگر فرکانس PWM را بالا ببرید تا صدای موتور شنیده نشود، ماسفتی با Qg بزرگ مثل IRF3205 بدون درایور گیت ممکن است از IRFZ44N گرمتر شود. برای جریانهای تا چند آمپر، ماسفتی با RDS(on) کافی و Qg کمتر انتخاب بهتری است.
دیود هرزگرد و حذف نویز موتور
دیود هرزگرد مسیر جریان سیمپیچ موتور را بعد از خاموش شدن ماسفت فراهم میکند. دیود داخلی خود ماسفت (Body Diode) در این مدار بین درین و سورس است و جای دیود روی موتور را نمیگیرد. دو گزینهی رایج:
| دیود | ولتاژ معکوس | جریان متوسط | افت ولتاژ مستقیم (حداکثر در ۱ آمپر) | نکته |
|---|---|---|---|---|
| 1N5819 (شاتکی) | 40V | 1A | 0.60V | سریع؛ برای PWM و موتورهای تا ۱۲ یا ۲۴ ولت |
| 1N4007 (یکسوساز معمولی) | 1000V | 1A | 1.1V | برای روشن و خاموش ساده؛ برای PWM سریع ایدهآل نیست |
اعداد 1N5819 و 1N4007 از دیتاشیت Vishay هستند. جریان دیود باید دستکم برابر جریان کار موتور باشد. برای موتورهای پرجریانتر، دیود شاتکی بزرگتر را از دستهی دیود شاتکی انتخاب کنید. یک روش رایج هم این است که یک خازن سرامیکی کوچک (مثلاً ۱۰۰ نانوفاراد) مستقیم روی پایههای موتور لحیم شود تا نویز جاروبکها کم شود. اگر آردوینو با روشن شدن موتور ریست میشود، این خازن و یک خازن الکترولیتی روی تغذیهی موتور، مثل 100uF 25V، کمک میکنند. برای انواع دیود و کاربردشان، دیود چیست را ببینید.
چرخش در دو جهت: L293D و محدودیتهایش
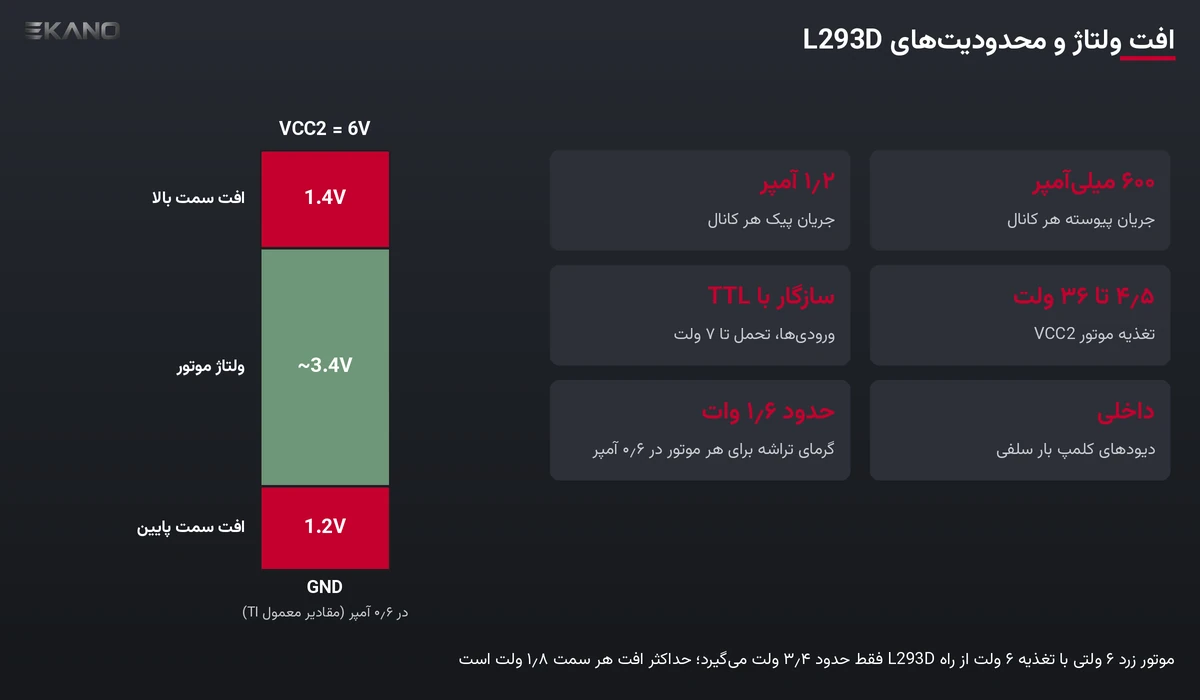
برای عقب و جلو بردن موتور، چهار کلید به شکل پل H لازم است. L293D چهار نیمپل دارد و با آن دو موتور را در دو جهت میشود کنترل کرد. طبق دیتاشیت Texas Instruments:
- جریان خروجی هر کانال ۶۰۰ میلیآمپر و جریان پیک ۱٫۲ آمپر است.
- تغذیهی موتور (VCC2) از ۴٫۵ تا ۳۶ ولت است. ورودیها با TTL سازگارند و تا ۷ ولت را تحمل میکنند.
- دیودهای کلمپ برای بار سلفی داخل L293D هست و دیود بیرونی لازم نیست.
- افت ولتاژ خروجی زیاد است. سمت بالا در ۰٫۶ آمپر بهطور معمول ۱٫۴ ولت و حداکثر ۱٫۸ ولت افت دارد و سمت پایین بهطور معمول ۱٫۲ ولت و حداکثر ۱٫۸ ولت.
یعنی در جریان ۰٫۶ آمپر، بهطور معمول حدود ۲٫۶ ولت از تغذیه روی خود تراشه میافتد و تراشه حدود ۱٫۶ وات برای هر موتور گرما میسازد. اگر موتور گیربکس زرد ۶ ولتی را با تغذیهی ۶ ولتی از راه L293D برانید، موتور فقط حدود ۳٫۴ ولت میگیرد و کندتر از سرعت نامی میچرخد. برای همین تغذیهی موتور را کمی بالاتر بگیرید و مراقب گرمای تراشه باشید.
در ایکانو دو نسخه هست: شیلد L293D آردوینو برای چهار موتور DC (طبق صفحهی کالا، ولتاژ موتور ۴٫۵ تا ۲۵ ولت) و شیلد L293D مخصوص NodeMCU برای دو موتور. صفحهی موتورهای گیربکس زرد ایکانو، مثل موتور زرد تک شفت ۲۷۰ دور، موتور زرد دو شفت ۲۷۰ دور و موتور زرد ۳۰ دور، ولتاژ کار ۶ ولت را نوشتهاند. قبل از انتخاب درایور، جریان واقعی موتور را در حالت کار و در حالت قفل (شفت را با دست نگه دارید) با مولتیمتر اندازه بگیرید. اگر جریان قفل از ۱٫۲ آمپر بیشتر شد، L293D برای آن موتور کم است و باید سراغ درایور قویتری از دستهی ماژول درایور موتور بروید.
انتخاب خود موتور، دور و گشتاور در انتخاب موتور و گیربکس و انتخاب چرخ در انتخاب چرخ ربات توضیح داده شده است.
منبع تغذیهی موتور
منبع موتور باید جریان راهاندازی همهی موتورها را با هم بدهد، نه فقط جریان کار. اگر منبع ضعیف باشد، با روشن شدن موتور ولتاژ افت میکند و آردوینو ریست میشود. بهتر است موتور و برد هر کدام منبع یا دستکم مسیر تغذیهی جدا داشته باشند و زمینها در یک نقطه به هم وصل شوند. برای رباتهای باتریدار، جاباتری 18650 یا جاباتری چهارتایی قلمی رایج است. محاسبهی ظرفیت و زمان کار در انتخاب منبع تغذیه آمده است.
خطاهای رایج و راهحل
| نشانه | علت محتمل | راهحل |
|---|---|---|
| ماسفت داغ میشود و موتور کند میچرخد | ماسفت معمولی با گیت ۵ یا ۳٫۳ ولتی، نیمهروشن است | ماسفت لاجیکلول (مثل IRLR2908) یا درایور گیت ۱۰ تا ۱۲ ولت |
| موتور هنگام روشن کردن برد خودبهخود میچرخد | گیت شناور است | مقاومت ۱۰ کیلواهم بین گیت و سورس |
| ماسفت بعد از چند بار خاموش و روشن شدن میسوزد | دیود هرزگرد نیست یا برعکس بسته شده است | دیود موازی و برعکس روی موتور؛ کاتد به مثبت |
| موتور اصلاً روشن نمیشود | زمین آردوینو و منبع موتور جداست، یا پایههای TO-220 جابهجا بسته شدهاند | زمین مشترک؛ ترتیب گیت، درین و سورس را با دیتاشیت چک کنید |
| آردوینو با روشن شدن موتور ریست میشود | افت ولتاژ یا نویز روی تغذیه | منبع جدا، خازن روی تغذیه و روی موتور، سیمکشی کوتاه زمین |
| با L293D موتور ضعیف است | افت ولتاژ حدود ۲٫۶ و حداکثر ۳٫۶ ولتی تراشه | تغذیهی موتور بالاتر یا درایور ماسفتی |
برای خواندن این اعداد در دیتاشیت هر ماسفت یا درایور دیگری، راهنمای خواندن دیتاشیت را ببینید.
سؤالات متداول
آیا IRFZ44N با آردوینو کار میکند؟
طبق دیتاشیت Infineon، ولتاژ آستانهی گیت IRFZ44N بین ۲ تا ۴ ولت است و مقاومت روشن ۱۷٫۵ میلیاهمی آن فقط در ولتاژ گیت ۱۰ ولت تضمین شده است. با ۵ ولت آردوینو ممکن است نیمهروشن بماند و داغ شود. برای فرمان مستقیم، ماسفت لاجیکلول مثل IRLR2908 بگیرید یا گیت را با یک طبقهی ترانزیستوری از ۱۰ تا ۱۲ ولت برانید.
برای موتور گیربکس زرد، ماسفت بهتر است یا L293D؟
اگر موتور فقط در یک جهت میچرخد، ماسفت تلفات کمتری دارد. اگر جهت چرخش باید عوض شود، درایور پل H مثل L293D لازم است. طبق دیتاشیت TI، L293D برای هر کانال ۶۰۰ میلیآمپر پیوسته و ۱٫۲ آمپر پیک میدهد و در ۰٫۶ آمپر بهطور معمول حدود ۲٫۶ ولت افت دارد. جریان قفل موتور را قبل از انتخاب اندازه بگیرید.
دیود هرزگرد موتور را چطور ببندم؟
دیود موازی و برعکس روی موتور بسته میشود: کاتد (سمت نوار) به مثبت تغذیهی موتور و آند به درین ماسفت. جریان دیود باید دستکم برابر جریان کار موتور باشد. برای PWM، دیود شاتکی مثل 1N5819 بهتر از 1N4007 است.
چرا ماسفت با PWM داغ میشود؟
دو علت رایج دارد. اول، گیت در ولتاژ کافی نیست و ماسفت نیمهروشن است. دوم، بار گیت (Qg) بزرگ است و ماسفت در هر لبهی PWM مدت بیشتری در حالت نیمهروشن میماند. مثلاً با جریان ۲۰ میلیآمپر پایه، شارژ گیت IRF3205 حدود ۷ میکروثانیه طول میکشد. ماسفت لاجیکلول با Qg کمتر یا درایور گیت مشکل را حل میکند.
آیا ESP32 میتواند ماسفت را مستقیم روشن کند؟
ولتاژ خروجی ESP32 طبق دیتاشیت Espressif حداقل ۲٫۶۴ ولت است. هیچکدام از ماسفتهای این مقاله مقاومت روشن تعریفشده در ۳٫۳ ولت ندارند. یا ماسفتی بگیرید که دیتاشیتش RDS(on) را در ۲٫۵ یا ۲٫۷ ولت داده باشد، یا گیت را با یک طبقهی ترانزیستوری از ولتاژ بالاتر برانید.
جمعبندی
برای موتور یکجهته با آردوینو، IRLR2908 بهاضافهی مقاومت گیت، مقاومت پایینکش ۱۰ کیلواهم و دیود 1N5819 سادهترین مدار مطمئن است. IRFZ44N و IRF3205 گزینههای عالی برای جریان زیاد هستند، به شرط اینکه گیت را با ۱۰ تا ۱۲ ولت برانید. IRF540 به خاطر RDS(on) بیشتر، برای جریانهای زیاد گرمتر است و بیشتر به درد ولتاژهای بالاتر میخورد. برای چرخش در دو جهت با موتورهای کوچک، شیلد L293D کار را راحت میکند، ولی افت ولتاژ و حد ۶۰۰ میلیآمپری آن را در نظر بگیرید. همهی این ماسفتها در دستهی ماسفت و موتورها در دستهی موتور گیربکس هستند. اگر به جای موتور میخواهید رله را با آردوینو راه بیندازید، راهاندازی رله ۵ ولت با آردوینو را بخوانید.
ایکانو در اصفهان امکان تحویل حضوری سفارش را هم دارد. اگر در اصفهان هستید، میتوانید سفارش خود را حضوری تحویل بگیرید.